Vijf vluchtcontroller-firmwares vergeleken
Vijf opensource-firmwares voor vluchtcontrollers naast elkaar, van racen tot autonoom vliegen. Eén ervan bracht sinds juli 2024 niets meer uit.
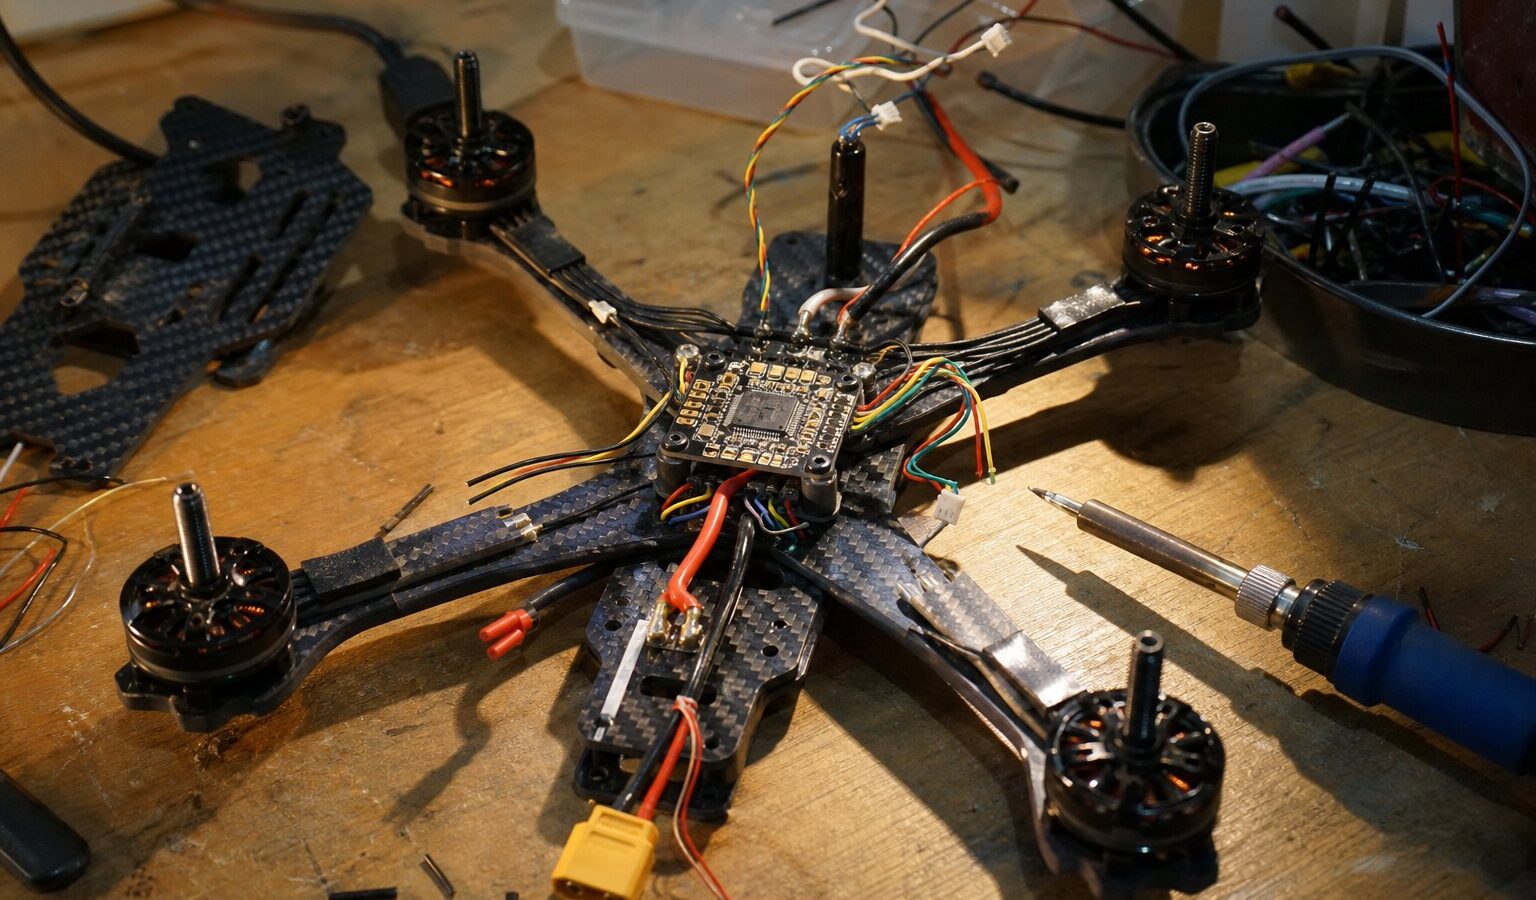
Er gaat een overzichtje rond met vijf opensource-firmwares voor vluchtcontrollers, netjes op een rijtje: Betaflight voor racen, ArduPilot voor autonoom vliegen, PX4 voor onderzoek, iNAV voor vaste vleugels en EmuFlight voor oudere hardware. Alle vijf gratis, alle vijf open source. Dat klopt.
Wat er niet bij staat: de laatste uitgave van EmuFlight is van 12 juli 2024. De andere vier hebben in 2026 nog een stabiele versie uitgebracht. In een lijstje van vijf gelijkwaardige opties zie je dat verschil niet, en het is nogal bepalend.
De stand van zaken
| Firmware | Laatste stabiele versie | Waar het echt voor is |
|---|---|---|
| Betaflight | 2025.12.2, 8 februari 2026 | Multirotors en FPV, alles draait om vlieggevoel |
| ArduPilot | 4.7.0, 21 juli 2026 | Volwaardige autopiloot voor kist, vliegtuig, boot en meer |
| PX4 | 1.17.0, 13 mei 2026 | Modulair, sterk in onderzoek en VTOL |
| iNAV | 9.0.1, 14 februari 2026 | GPS-navigatie, vooral op vaste vleugels |
| EmuFlight | 0.4.3, 12 juli 2024 | Filtering voor multirotors, sindsdien stil |
Betaflight, ArduPilot, iNAV en EmuFlight staan onder GPL-3.0. PX4 gebruikt de BSD-3-Clause-licentie, wat losser is voor wie er commercieel iets op wil bouwen.
Drie dingen die beginners verkeerd inschatten
Betaflight vliegt niet zelf. Dit is de grootste. Betaflight is en blijft firmware voor een piloot die stuurt. De stabilisatie is fantastisch, maar er zit geen autopiloot in die je kist naar huis brengt. Wie “hij vliegt vanzelf terug” verwacht, zoekt ArduPilot of PX4.
ArduPilot heeft per voertuig een eigen bestand. Er is niet één download. Copter, Plane, Rover, Sub en Tracker zijn allemaal aparte firmware-images. Flash je de verkeerde, dan gedraagt je kist zich niet zoals je denkt.
GPS maakt een slechte bouw niet veilig. iNAV kan prachtig navigeren, maar op een kist die scheef trekt of verkeerd is afgesteld voert het die fout gewoon netjes uit tot buiten je zicht. Eerst handmatig goed vliegen, dan pas navigatie aanzetten.
Wat je hardware moet kunnen
Betaflight draait op targets vanaf een STM32F411, maar in de praktijk wil je F405, F7 of H7 — met de nieuwere filtering loop je op een F411 tegen de rekengrens aan.
ArduPilot vraagt minstens 1 MB flash, wat in de praktijk neerkomt op een F405 of hoger. PX4 draait technisch nog op oude FMUv2-borden, maar de actuele keuze is FMUv5X of FMUv6; zware beeldverwerking hangt daar sowieso aan een aparte computer naast de vluchtcontroller.
iNAV liet vanaf versie 8 de F411 vallen, dus een ondersteunde F405 is het startpunt. EmuFlight is beperkt tot F4 en F7 en ondersteunt geen AT32-processors; volgens de laatste uitgave werkt de OSD niet met een DJI O3.
Wat ik zou doen
Kijk eerst welke firmware jouw bordje officieel ondersteunt. Niet andersom. De lijst met targets van het project is leidend, niet wat de verkoper in de advertentie zette.
Ga voor EmuFlight alleen als je precies weet waarom. Twee jaar zonder stabiele uitgave betekent geen nieuwe hardware-ondersteuning en geen fixes. Voor de meeste bouwers is Betaflight de betere keuze.
Kies niet halverwege. Overstappen van Betaflight naar iNAV of ArduPilot betekent opnieuw instellen, opnieuw kalibreren en opnieuw voorzichtig testvliegen. Beslis vooraf wat de kist moet doen.
En de regels blijven hetzelfde
Welke firmware je ook flasht, in Nederland verandert dat niets aan de Europese droneregels. Registratie als exploitant, de categorie waarin je vliegt, afstand houden tot mensen en gebieden: dat hangt aan jou en aan het toestel, niet aan de software erop. Een autopiloot geeft je geen extra ruimte.
Veelgestelde vragen
Wat is de beste keuze voor mijn eerste FPV-kist?
Betaflight. De grootste gemeenschap, de meeste uitleg en de meeste ondersteunde bordjes.
En als ik autonoom wil vliegen?
ArduPilot voor de breedste voertuigondersteuning, PX4 als je zelf software eromheen wil bouwen.
Kan ik terug naar de oude firmware?
Ja, flashen kan heen en terug. Bewaar wel je instellingen als bestand, want die komen niet vanzelf mee.
Zijn ze allemaal gratis?
Ja, alle vijf zijn opensource en kosten niets. De verschillen zitten in de licentie en in hoe actief het project is.
Bronnen
Verder lezen
Uit dezelfde hoek.
- vandaag Drone gevangenis: melding is geen levering Drone gevangenis: officiële meldingen tellen geen geslaagde smokkelvluchten. Onze bronvergelijking laat zien welke cijfers je wel en niet mag optellen.
- gisteren Medische drone: steun is geen vrijbrief Britse onderzoekers waarschuwen voor medical washing bij de medische drone. Wij lazen het rapport na: geluid staat op plek 10 van 14 zorgen. Doe de toets.
- 15 Oct 2026 Drone regelgeving: JEDA wil één markt JEDA wil drone regelgeving beter laten werken over de grens. Vijf miljoen BVLOS-vluchten per dag is een ambitie. De bestaande aanvraag blijft nodig.
- 13 Oct 2026 Drone vliegen: Noordzeeproef schuift op Drone vliegen buiten zicht bij Unmanned Valley moet wachten. De Noordzeecorridor mikt nu op 2027: welke besluiten en publicatie in de AIP nog ontbreken.
- 10 Oct 2026 Dronebeleid: Gelderland mist onderzoek Gelderland wil ruimte voor drones, maar het milieueffectrapport mist onderzoek. Lees de vragen over vertiports, geluid en natuur vóór een besluit.